
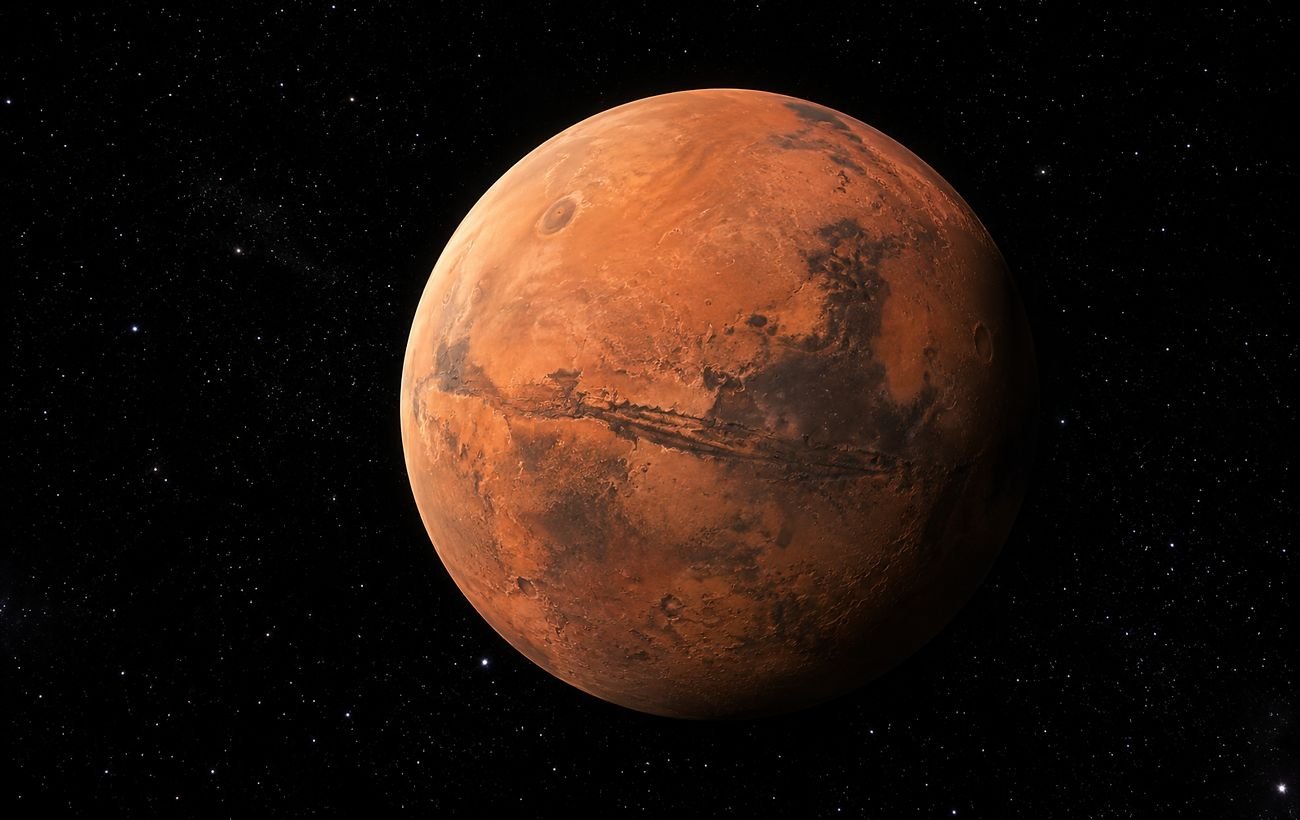
Німецькі науковці розробляють систему навігації, яка дозволить автономним роям роботів досліджувати Марс без супутникового позиціонування.
Про це інформує РБК-Україна з посиланням на Interesting Engineering.
Як роботи орієнтуватимуться на Марсі без GPS?
На відміну від Землі, Марс не має мережі навігаційних супутників, за якими апарати могли б визначати своє місцезнаходження. Це ускладнює автономну роботу машин на нерівній місцевості та їхню координацію.
Команда під керівництвом професора супутникового зв'язку та радарних систем Вюрцбурзького університету Гвідо Дітля працює над розв'язанням цієї проблеми.
Вчені планують поєднати одразу кілька джерел даних:
- вимірювання датчиків зірок і Сонця;
- дані позиціонування від мережі радіомаяків;
- надширокосмугову технологію (UWB) для точного вимірювання відстаней та кутів до маяків.
Завдяки комбінації цих показників роботи зможуть самостійно обчислювати свої координати та напрямок руху. Розробку планують впроваджувати поступово та перевіряти під час польових випробувань в умовах, наближених до марсіанських.
Читайте більше: Життя може ховатися під поверхнею Марса: як земні мікроби витримали екстремальні умови
Система камер для координації рою
Другим напрямом досліджень є створення системи камер SkyCAM, над якою працює команда професора космічних технологій Хакана Каяла.
Вона призначена для автоматичного виявлення короткочасних явищ у небі, зокрема блискавок, хмарних утворень і метеорів. Наразі систему адаптують для встановлення на марсохід Janus.
Випробувати SkyCAM планують під час аналогової місії Австрійського космічного форуму AMADEE-27 у Португалії, яка відбудеться з 5 по 18 квітня 2027 року.
Під час тестів вчені хочуть розгорнути 2 або 3 станції спостереження:
- Камери фіксуватимуть одні й ті самі рухомі об'єкти з різних точок.
- Синхронізація даних дозволить розрахувати відстань до об'єкта, його швидкість і траєкторію польоту.
- Отримана інформація допомагатиме координувати рух різних роботів у спільному рої.
Більше цікавого: Космос без контролю людини: як ШІ змінить правила дослідження Всесвіту
Що відомо про проєкт VaMEx-ARES?
Трирічний дослідницький проєкт VaMEx-ARES стартував цьогоріч у жовтні. Робота є частиною ширшої ініціативи VaMEx, яка триває з 2012 року та вже перейшла у четверту фазу розвитку.
Її головна мета – дослідження долини Марінера, гігантської системи каньйонів на Марсі протяжністю приблизно 3000 кілометрів.
Для дослідження цієї місцевості планують використати групу роботів різних типів: літаючих, крокуючих і колісних. Працюючи разом, вони зможуть обстежувати складний рельєф і досліджувати підземні печери, недоступні для звичайних марсоходів.
Науковці підкреслюють: наразі технології не готові до відправки на Марс – спершу їх інтегрують у роботів і протестують на Землі.
Ще більше цікавого:
- Астрономи знайшли першу “планету-привида”: телескоп NASA зафіксував її зникнення
- Звичайний камінь із пустелі виявився уламком Марса: чому він унікальний